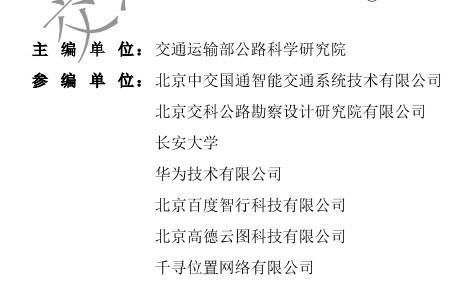
自动驾驶的技术路线之争由来已久:一方主张以车辆自身传感器为核心的“单车智能”,另一方则强调道路基础设施数字化赋能的“车路协同”。一份由华为深度参与编制的自动驾驶重磅文件正式出炉,明确将“路”的重要性提升到前所未有的战略高度,与此同时也让“智行云图”这一车路云一体化架构走入产业聚光灯下。这份文件的发布,或许标志着中国自动驾驶从“让车更聪明”走向“让路也会思考”的关键转折。
一、文件核心信号:路不再只是承载,而是感知与决策的延伸
传统观念中,道路只是物理载体,自动驾驶的感知、决策、控制全部压在车端。然而这场技术演进正在遭遇瓶颈:极端天气、遮挡盲区、超视距突发状况,仅靠车端传感器难以彻底解决。这份重磅文件明确提出,要加快道路基础设施的智能化改造,推动路侧感知设备、边缘计算单元与云控平台的协同部署,把道路本身变成自动驾驶系统的“外挂传感器”和“协同决策节点”。
华为的参与尤为值得关注。作为同时深耕通信、计算、云与智能汽车解决方案的企业,华为在车路协同领域拥有从路侧感知、边缘计算到云端调度的完整技术栈。此次参与编制文件,意味着其“车路云一体化”理念获得了行业层面的认可,也意味着未来自动驾驶的竞争将从单一整车能力,升级为“车-路-云”体系化能力的较量。华为所强调的并非简单地“堆设备”,而是构建一张能够实时感知、实时回传、实时计算的智能路网。
二、智行云图:路侧智能的“操作系统”
在这份文件的语境下,“智行云图”不再只是一个技术名词,而是一套将道路数字化的完整架构思路。它要解决三个层面的问题:
第一,感知层面。通过路侧摄像头、毫米波雷达、激光雷达等设备,构建连续覆盖的感知网络,把道路上的车辆、行人、障碍物、天气状况实时数字化,形成道路的“数字孪生”。
第二,计算与传输层面。路侧边缘计算节点就近处理感知数据,降低时延;云端则负责宏观交通流调度、地图动态更新和全局策略优化,“智行云图”本质上是一张动态更新的高精度、高鲜度道路数字地图。
第三,协同决策层面。通过车路通信(C-V2X),将路侧感知到的超视距信息、盲区信息以及云端下发的全局调度指令实时传递给车辆,让车辆提前获知前方风险,做出更安全、更高效的驾驶决策。
三、从“聪明的车”到“智慧的路”的战略升维
这份文件将“路”的重要性单独强调,背后是对中国自动驾驶产业发展路径的深层思考,至少包含三重考量:
- 安全冗余:路侧感知可以补足车端在盲区、恶劣天气、非视距场景下的感知短板,为高级别自动驾驶提供必要的一道冗余防线;
- 成本优化:通过路侧基础设施的共享化部署,降低单车的感知与计算成本,推动自动驾驶从高端车型向更广泛车型普及;
- 效率提升:当道路与云端具备全局视野,交叉路口通行、匝道汇入、拥堵疏导等场景可以从“各自博弈”转向“协同优化”,提升整个交通系统的运行效率。
中国在5G通信、光纤网络、智慧城市建设方面具备较强的体系化建设能力, “车路云一体化”路线恰恰能够发挥这种基础设施优势。华为等企业的深度参与,意味着这条路线正在从概念验证走向工程化和标准化。
四、产业影响与落地挑战
对企业而言,这份文件和“智行云图”架构释放出明确的产业信号。整车厂商需要重新思考自身的系统边界——未来自动驾驶能力不仅取决于车上装了多少传感器,还取决于车辆与道路、云端的协同能力。路侧设备供应商、通信运营商、地图服务商、云平台企业都将被纳入同一个产业生态。标准统一、数据互通、安全合规将成为接下来的关键议题。
理性看待,挑战同样存在。路侧基础设施的规模化部署需要持续的资金投入和跨部门协调;车路通信的时延与可靠性在复杂环境下仍需验证;不同厂商之间的数据接口与协议标准有待统一;更关键的是,如何在数据共享与隐私保护之间取得平衡,仍需要制度层面的清楚度。文件指明了方向,但要把“路”真正变成自动驾驶的可靠一环,还需产业链各方持续磨合。
这场围绕自动驾驶路线的选择,最终指向一对辩证关系:“单车智能”与“车路协同”并非对立——聪明的车需要智慧的路来进一步增强安全和效率,智慧的路也需要聪明的车从感知走到控制、从决策走进执行。华为参与编制的这份重磅文件,是对路的数字化价值的体系化确认,也是对中国智能交通路径的再次明确背书。智行云图所描绘的,正是一条从道路上开始、在车轮下落地智能基础路径的进阶式方案;路不再只承载通行,也成为整个自动驾驶系统思维延伸的延伸本身。当这条路真正在足够多的路段上足够智能化时,才标志着智能出行的革命来了。